Студенты из Новосибирска разработали планетоход для обучения школьников робототехнике
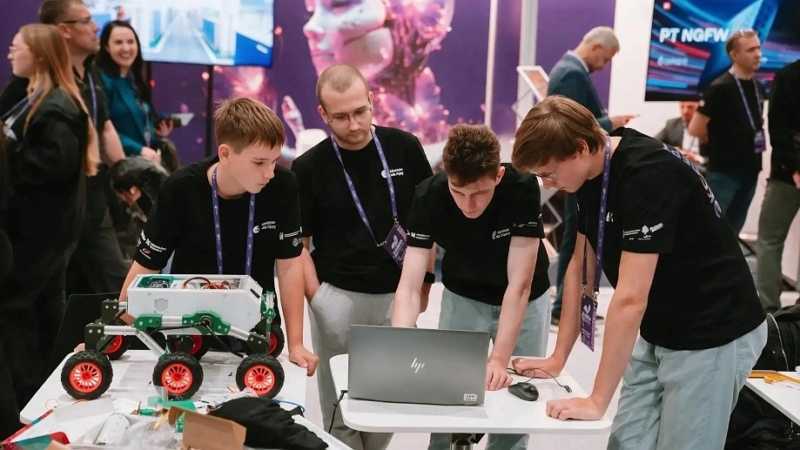
Фото: РЦ «Альтаир»
В лаборатории малых космических аппаратов НГУ студенты разрабатывают образовательную робототехническую платформу под названием «Манул». Это шестиколёсный ровер с подвеской, аналогичной той, что применяется в планетоходах. Его основная задача — дать студентам и школьникам возможность на практике изучать и совершенствовать навыки управления современной робототехникой.
Студенты Физического факультета НГУ Данил Поротников, Никита Ванаг и Борис Никитин представили образовательную робототехническую платформу «Манул». Проект, выросший из университетской лаборатории малых космических аппаратов, стал победителем конкурса «Студенческий стартап» и получил грант в 1 миллион рублей.
Платформа представляет собой шестиколесный ровер с подвеской типа rocker-bogie (такая конструкция используется в планетоходах для преодоления препятствий). Она создана для практического изучения современной робототехники и позволяет отрабатывать навыки работы с системами управления, электроприводами, датчиками, компьютерным зрением и алгоритмами автономного движения на базе операционной системы ROS 2 (стандартной платформы для программирования роботов).
Проект ориентирован преимущественно на школьников 7–10 классов, однако на базе платформы студенты технических направлений вузов также могут проходить практику и решать отраслевые задачи.
На российском и зарубежном рынках существуют аналоги. Однако, по словам разработчиков, главное преимущество «Манула» заключается в сочетании развитой механической конструкции, собственного программно-аппаратного комплекса и широких возможностей для обучения. «Шестиколесная подвеска обеспечивает высокую проходимость, а наличие шести электроприводов с обратной связью позволяет исследовать различные алгоритмы управления движением. Собственный программно-аппаратный комплекс обеспечивает гибкость настройки и модификации системы. Использование микрокомпьютера Raspberry Pi 5, операционной системы ROS 2 и комплекса датчиков позволяет решать задачи автономной навигации, компьютерного зрения и обработки информации», — пояснил Данил Поротников.
Работа над проектом ведется около двух лет. Год назад команда полностью переработала платформу, создав текущую итерацию. На данный момент проект находится на уровне технологической готовности TRL-7 (прототип, испытанный в условиях, близких к реальным): прототипы прошли испытания на нескольких региональных программах, а также на региональном и международном чемпионатах по аэрокосмической робототехнике.
В дальнейшем команда проекта планирует доработать конструкцию и программное обеспечение платформы, повысить ее надежность и расширить функциональные возможности. Особое внимание будет уделено адаптации «Манула» для использования в школах, инженерных классах и центрах дополнительного образования. Исследователи планируют разработать учебно-методические материалы, которые позволят школьникам осваивать основы робототехники, электроники и программирования на практике. Следующим этапом станет подготовка платформы к мелкосерийному производству и ее внедрению в образовательные учреждения.